自驱动平衡机在微电机转子动平衡中的应用与优势
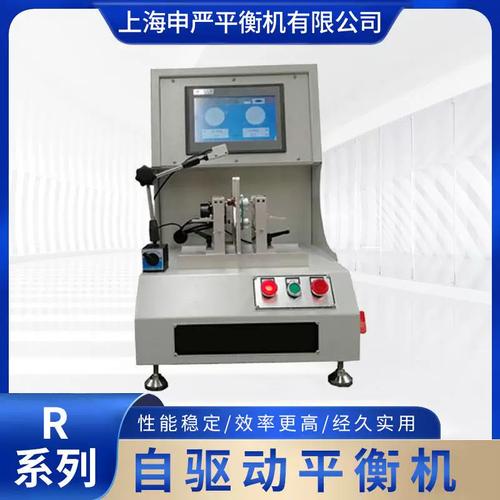
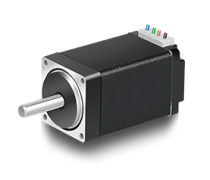
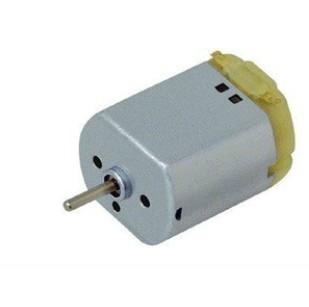
在微电机制造领域,转子动平衡是保证产品性能、降低振动与噪音的关键工序。传统的动平衡机往往需要外部驱动装置(如皮带、气动或伺服电机)来带动转子旋转,而自驱动平衡机(又称自驱动整机动平衡机)则颠覆了这一模式,尤其适用于微电机转子的精密平衡。\n\n一、什么是自驱动整机动平衡机?\n自驱动平衡机是指利用被测转子自身的驱动系统(即微电机本体)直接驱动转子旋转,无需额外外部驱动。对于微电机而言,定子和转子已装配成整机,只要接通电源,微电机即可自行运转。平衡机通过内置或外接的电源与控制模块,让微电机按设定转速旋转,同时利用高精度振动传感器采集不平衡信号,经分析系统计算出去重或加重的确位置与质量。\n\n二、微电机转子动平衡的特殊性\n微电机转子(如用于无人机、电动工具、医疗器械、汽车电子等领域的空心杯电机、无刷电机、有刷电机转子)通常尺寸小、重量轻、转速高(可达每分钟数万转)。微小的不平衡量都可能引起剧烈振动,导致轴承磨损、噪音增大、寿命缩短。传统平衡机在装夹和驱动微小转子时容易引入额外误差,而自驱动模式则消除了驱动皮带或联轴器带来的干扰,真实反映整机状态下的不平衡分布。\n\n三、自驱动平衡机的工作原理\n1. 安装:将已装配好的微电机定子与转子整体固定在平衡机支架上,允许电机在一定角度内自由摆动或通过弹性元件支撑。\n2. 驱动:接通微电机电源,使其稳定旋转。平衡机可调节电压或PWM信号,使电机达到预设平衡转速(通常为工作转速或特定测试转速)。\n3. 测量:高灵敏度压电式或电容式振动传感器检测电机外壳或轴的振动信号,转速传感器提供相位参考。\n4. 解算:信号处理系统通过傅里叶变换分离出不平衡量的幅值与相位,自动计算校正方案(去重钻孔、铣削或加重涂胶)。\n5. 校正与复测:根据方案进行去重或加重,然后再次驱动电机转子进行验证,直至剩余不平衡量达到精度等级(如G1.0、G0.4等)。\n\n四、主要优势\n1. 消除外部驱动误差:没有皮带、联轴器等中间环节,测量结果直接体现微电机转子的真实不平衡状态。\n2. 更贴近实际工况:整机平衡更符合微电机在最终产品中的安装边界条件,避免二次装夹带来的偏差。\n3. 高效省时:免去装夹驱动工装,操作简便,节拍快,适合大批量生产线的在线动平衡。\n4. 兼容性强:可通过编程匹配不同型号微电机的电压、转速和转向要求,适用多种无人机电机、无刷电机等。\n5. 减少损伤:避免外部驱动对转子轴伸或轴承的机械应力,保护精密微电机。\n\n五、应用场景\n自驱动整机动平衡机已广泛应用于:\n- 无人机航模微电机:高转速对平衡要求苛刻,自驱动全检成为标配。\n- 电动工具电机:转子细长,易产生不平衡,自驱动平衡有效提升寿命。\n- 汽车电子电机(如座椅、后视镜、 EPS电机):要求在车载工况下低噪音,整机平衡更符合需求。\n- 医疗与家电无刷电机:如呼吸机、离心机、吸尘器电机,需改善振动与噪音。\n\n六、选型要点\n选择微电机自驱动平衡机时,应关注:\n- 最高平衡转速范围是否覆盖电机工作转速;\n- 不平衡量减少率(URR)与最小可达剩余不平衡量(Umar);\n- 是否支持多种电机驱动模式(直流、无刷、 PWM等);\n- 测量系统的抗干扰能力和重复精度;\n- 自动校正能力与兼容的生产线接口。\n\n七、\n自驱动整机动平衡机代表了微电机转子平衡技术的发展方向:更真实、更高效、更精密。随着微电机向高速化、轻量化迈进,这种“让电机自己驱 动自己”的平衡方式将发挥不可替代的作用,为提升微电机的整体品质提供坚实保障。
如若转载,请注明出处:http://www.hs-jqmotor.com/product/46.html
更新时间:2026-10-22 16:29:42